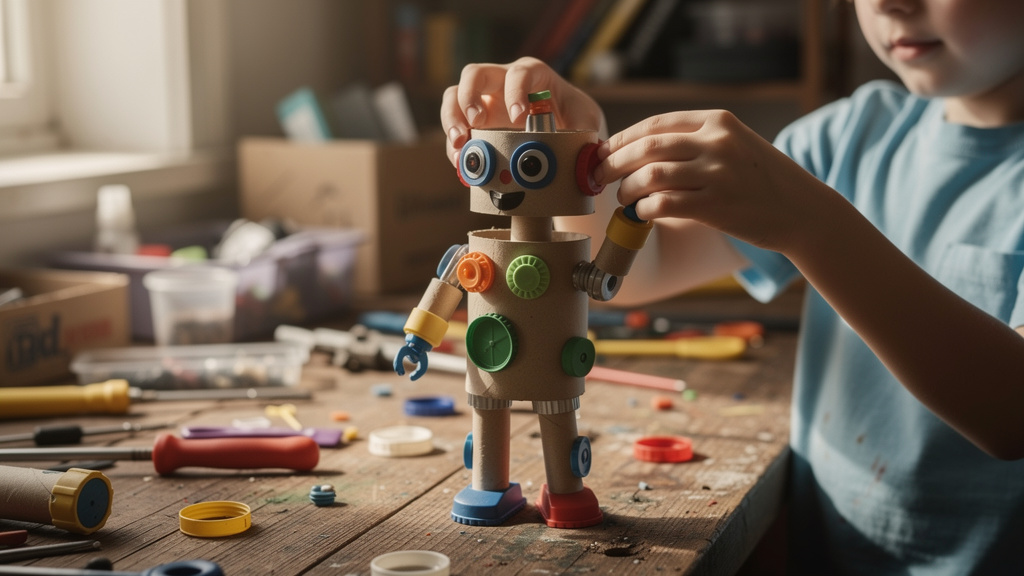
Własny eko robot nie musi zaczynać się od zakupów w sklepie elektronicznym. Najprostszy i najbardziej sensowny wariant to konstrukcja z odzysku: karton, zakrętki, osie ze starych patyczków i silnik wyjęty z uszkodzonej zabawki albo wentylatora USB. Taki projekt uczy nie tylko składania, ale też myślenia o wadze, tarciu i zasilaniu. Jeśli robot ma faktycznie jeździć, a nie tylko dobrze wyglądać na półce, trzeba dobrze dobrać bazę i napęd. Najwięcej problemów bierze się nie z elektroniki, tylko z krzywego montażu i zbyt ciężkiej obudowy.
Od czego zacząć, żeby robot naprawdę ruszył
Najprościej zbudować małego robota jeżdżącego na dwóch kołach i ślizgu z przodu albo z tyłu. Taki układ jest stabilny, lekki i daje się wykonać z materiałów, które zwykle trafiają do kosza. Nie ma sensu na start robić ramion, czujników i skomplikowanego sterowania, jeśli celem jest pierwszy działający model.
Dobrze przyjąć prosty plan: obudowa z odzysku, dwa koła z zakrętek, oś lub osie z patyczków, napęd z małego silnika DC, zasilanie z baterii AA albo akumulatorka 18650 w gotowym koszyku. Im mniej elementów, tym łatwiej znaleźć usterkę. W eko projekcie chodzi nie tylko o użycie odpadów, ale też o to, by nie marnować czasu na części, które od początku do siebie nie pasują.
Jeśli silnik jest mocny, a robot stoi w miejscu, winne bywa nie zasilanie, tylko poślizg kół albo źle ustawione osie.
Materiały z odzysku i te, których nie warto zastępować byle czym
Nie każdy „śmieć” nadaje się do budowy robota. Część materiałów wygląda dobrze, ale jest za miękka albo za ciężka. Najlepiej sprawdzają się elementy lekkie, sztywne i łatwe do przewiercenia lub przecięcia.
- korpus: gruby karton, plastikowe pudełko po żywności, mała puszka po herbacie
- koła: duże zakrętki od napojów, kółka ze starej zabawki, krążki wycięte z twardego plastiku
- osie: drewniane szpikulce, patyczki do szaszłyków, metalowe pręty ze starego modelu
- napęd: silnik DC 3–6 V ze starej zabawki, wentylatorka, szczoteczki elektrycznej
- zasilanie: koszyk na 2 baterie AA lub gotowy pojemnik na akumulator z przewodami
- łączenie: klej na gorąco, opaski zaciskowe, taśma dwustronna, małe śrubki
- narzędzia: nożyk, szydło, wiertło ręczne, kombinerki, lutownica jeśli przewody mają być trwalsze
Nie warto oszczędzać na przewodach, włączniku i koszyku baterii. Da się złożyć obwód „na skrętkę”, ale przy ruchu robota połączenia szybko puszczą. Jeśli nie ma lutownicy, lepiej użyć gotowego koszyka z przewodami i małego przełącznika na zatrzask niż wciskać gołe druty pod taśmę.
Co nadaje się na bazę robota
Karton jest wygodny, bo łatwo go dociąć i przebić. Nadaje się szczególnie do pierwszego prototypu, kiedy trzeba kilka razy zmieniać pozycję silnika albo osi. Problem pojawia się wtedy, gdy karton nasiąka wilgocią albo zaczyna się wyginać pod ciężarem baterii.
Lepszą trwałość daje plastikowe pudełko po jedzeniu albo po śrubkach. Jest lekkie, nie chłonie wilgoci i dobrze trzyma kształt. Trzeba tylko ostrożnie robić otwory, bo cienki plastik potrafi pękać przy zbyt mocnym nacisku.
Metalowa puszka wygląda efektownie, ale na początek bywa kłopotliwa. Trudniej ją wiercić, krawędzie po cięciu mogą być ostre, a przewody wewnątrz trzeba zabezpieczyć, żeby nie przetarły się o blachę. Do prostego eko robota bezpieczniej wybrać karton albo plastik.
Jak dobierać koła i osie
Zakrętki są świetnym materiałem na koła, pod warunkiem że mają taki sam rozmiar i da się je osadzić centralnie. Jeśli jedna ośka wyjdzie choć trochę krzywo, robot będzie skręcał albo podskakiwał. Najwięcej czasu warto poświęcić właśnie na tę część.
Do osi dobrze nadają się drewniane szpikulce, ale tylko przy lekkim robocie. Gdy korpus jest cięższy, lepszy będzie prosty metalowy pręt albo sztywna oś wyjęta z uszkodzonego auta-zabawki. Oś musi obracać się swobodnie, ale bez dużego luzu.
Jeśli koła ślizgają się na gładkiej podłodze, wystarczy przykleić na obwodzie cienki pasek gumy, na przykład z dętki rowerowej albo z gumowej rękawiczki. To prosty detal, a robi dużą różnicę, bo silnik przestaje marnować moc na buksowanie.
Najprostsza konstrukcja: robot jeżdżący z napędem na jedną oś
Na start najlepiej sprawdza się napęd na jedną oś. Jedno koło napędowe po lewej, drugie po prawej i ślizg z przodu z kawałka plastiku albo koralika. Jeszcze lepszy układ to dwa koła napędzane wspólną osią przez jeden silnik z przekładnią. Jeśli w odzysku trafi się sam „goły” silnik bez przekładni, robot musi być bardzo lekki, bo wysokie obroty same w sobie nie dają siły.
Silnik można wymontować ze starego autka, dozownika, zabawki albo małego wentylatora. Najwygodniejszy jest model z przekładnią, bo obraca się wolniej, ale ma większy moment. Robot nie będzie wtedy pędził bez kontroli, tylko ruszy płynnie nawet po dywanie o krótkim włosiu.
Jeśli nie ma przekładni, da się zrobić prosty robot wibracyjny z mimośrodem na osi silnika, ale to inny typ konstrukcji: bardziej drga niż jedzie. W przypadku klasycznego robota na kołach lepiej poczekać na właściwy napęd niż męczyć się z silnikiem, który nadaje się do wiatraczka, a nie do poruszania podwozia.
Montaż krok po kroku
- Wytnij podstawę o długości około 15–20 cm. Dla początkującego to wygodny rozmiar: robot jest stabilny, ale nadal lekki.
- Wyznacz linię osi po obu stronach korpusu. Musi być idealnie na tej samej wysokości, inaczej robot zacznie ściągać.
- Zamocuj tuleje lub prowadnice osi. Mogą to być krótkie rurki po wkładzie długopisu albo zrolowane kawałki twardego plastiku. Oś nie powinna ocierać bezpośrednio o karton.
- Przygotuj koła, robiąc centralne otwory. Najłatwiej najpierw zaznaczyć środek, potem delikatnie poszerzać otwór, zamiast przebijać go od razu na siłę.
- Zamontuj silnik tak, żeby nie miał luzu. Jeśli pracuje pod kątem, napęd szybko zacznie spadać albo trzeć.
- Połącz silnik z osią. W gotowych częściach robi to przekładnia. W prostych konstrukcjach można użyć małej gumki jako pasa napędowego między osią silnika a większym kółkiem.
- Przymocuj koszyk baterii i włącznik możliwie nisko i centralnie. Środek ciężkości ma być blisko osi, nie na samym tyle.
- Dodaj ślizg z przodu lub z tyłu. Wystarczy zaokrąglony kawałek plastiku, korek albo meblowy ślizg samoprzylepny.
Gdzie najczęściej psuje się geometria
Najczęstszy błąd to osie ustawione minimalnie pod innym kątem. Gołym okiem często wygląda to dobrze, a robot i tak skręca. Dlatego przed klejeniem na stałe warto włożyć osie „na sucho”, postawić model na stole i sprawdzić, czy oba koła dotykają podłoża równo.
Drugi problem to koła o różnej średnicy. Dwie podobne zakrętki nie zawsze są identyczne, nawet jeśli pochodzą z tego samego producenta. Jeśli jedno koło jest choć odrobinę większe, robot zacznie łagodnie zataczać łuk.
Trzecia rzecz to za wysoki przód albo tył. Ślizg ma tylko podtrzymywać konstrukcję, a nie unosić część ciężaru tak mocno, że napęd traci przyczepność. Gdy robot stoi, koła napędowe powinny być dociśnięte do podłoża.
Połączenia elektryczne bez zbędnej komplikacji
Podstawowy obwód jest prosty: bateria, włącznik, silnik. Nic więcej nie jest potrzebne, żeby robot pojechał. Im mniej elementów na początku, tym łatwiej znaleźć winowajcę, gdy coś nie działa.
Jeśli przewody są lutowane, połączenia warto zabezpieczyć koszulką termokurczliwą albo chociaż taśmą izolacyjną. W robocie z odzysku wszystko drga i pracuje, więc odsłonięte styki szybko się rozłączają albo robią zwarcie. Przy obudowie metalowej izolacja nie jest dodatkiem, tylko koniecznością.
Kierunek obrotu silnika zależy od biegunowości. Gdy robot ma jechać do tyłu zamiast do przodu, wystarczy zamienić przewody miejscami. Nie trzeba od razu rozkręcać całej konstrukcji. Warto też zostawić trochę luzu na kablach, bo zbyt napięte przewody odrywają się przy pierwszym uderzeniu o przeszkodę.
Silnik na 3–6 V nie powinien dostawać zasilania „na próbę” z przypadkowego mocniejszego źródła. Przez chwilę może działać szybciej, ale łatwo go przegrzać.
Testy, poprawki i ozdabianie bez dokładania zbędnej masy
Jak sprawdzić robota przed pierwszą jazdą
Najpierw warto unieść robota tak, by koła obracały się w powietrzu. Jeśli silnik startuje od razu i nic nie ociera, można przejść do testu na podłodze. To oszczędza czas, bo od razu widać, czy problem leży w elektryce, czy w mechanice.
Podczas pierwszej jazdy najlepiej użyć gładkiej powierzchni: paneli, blatu albo płytek. Dywan i fugi potrafią ukryć błędy montażu, bo robot szarpie się wtedy z oporem podłoża. Na równej powierzchni łatwiej zauważyć, czy jedzie prosto, czy koła tracą przyczepność.
Jeśli robot rusza skokami, zwykle winne są luzy na osi albo słabe styki. Jeśli tylko buczy, a nie jedzie, najczęściej jest za ciężki albo napęd nie przenosi momentu na koła. W takim przypadku lepiej odjąć masę z obudowy niż od razu szukać mocniejszego silnika.
Ozdoby warto robić z cienkiej tektury, pianek albo lekkiego plastiku. Kartonowa głowa, „oczy” z nakrętek czy antenki ze spinaczy nie zaszkodzą, jeśli nie trafią wysoko nad korpus. Robot z ciężką dekoracją na górze łatwo się przewraca przy skręcie lub uderzeniu.
Bezpieczeństwo i sensowne ulepszenia na kolejny etap
Przy cięciu plastiku i kartonu trzeba pilnować dłoni bardziej niż przy samej elektronice. Otwory najlepiej robić stopniowo, szydłem albo cienkim wiertłem, zamiast przebijać materiał nożem na siłę. Przy kleju na gorąco problemem są nie tylko oparzenia, ale też zbyt gruba warstwa kleju, która ustawia element krzywo.
Jeśli w projekcie pojawia się akumulator z odzysku, zwłaszcza litowo-jonowy, nie należy używać ogniw niewiadomego pochodzenia bez osłony i odpowiedniego koszyka. Do pierwszego robota bezpieczniej wybrać zwykłe baterie AA albo sprawny gotowy pojemnik z zabezpieczonymi stykami.
Najlepsze ulepszenia to te, które poprawiają działanie, a nie tylko wygląd. Zamiast doklejać kolejne elementy, lepiej dodać prosty zderzak z pianki, gumowe opaski na koła albo drugi silnik z osobnym przełącznikiem. Dopiero gdy baza jeździ pewnie, warto myśleć o czujnikach przeszkód, diodach LED czy sterowaniu pilotem.
Eko robot ma sens wtedy, gdy większość części dostaje drugie życie, ale konstrukcja nadal działa przewidywalnie. Lepiej zrobić prosty model z pięciu dobrze dobranych elementów niż skleić przypadkową bryłę z odpadów, która tylko udaje robota. W praktyce liczy się lekkość, prosty napęd i dokładność montażu. Reszta to już kwestia pomysłu.